




AI教AI開車!百度首次披露Apollo World具身世界模型

- 普通話
- 廣東話

- 超大
- 大
- 標準
- 小
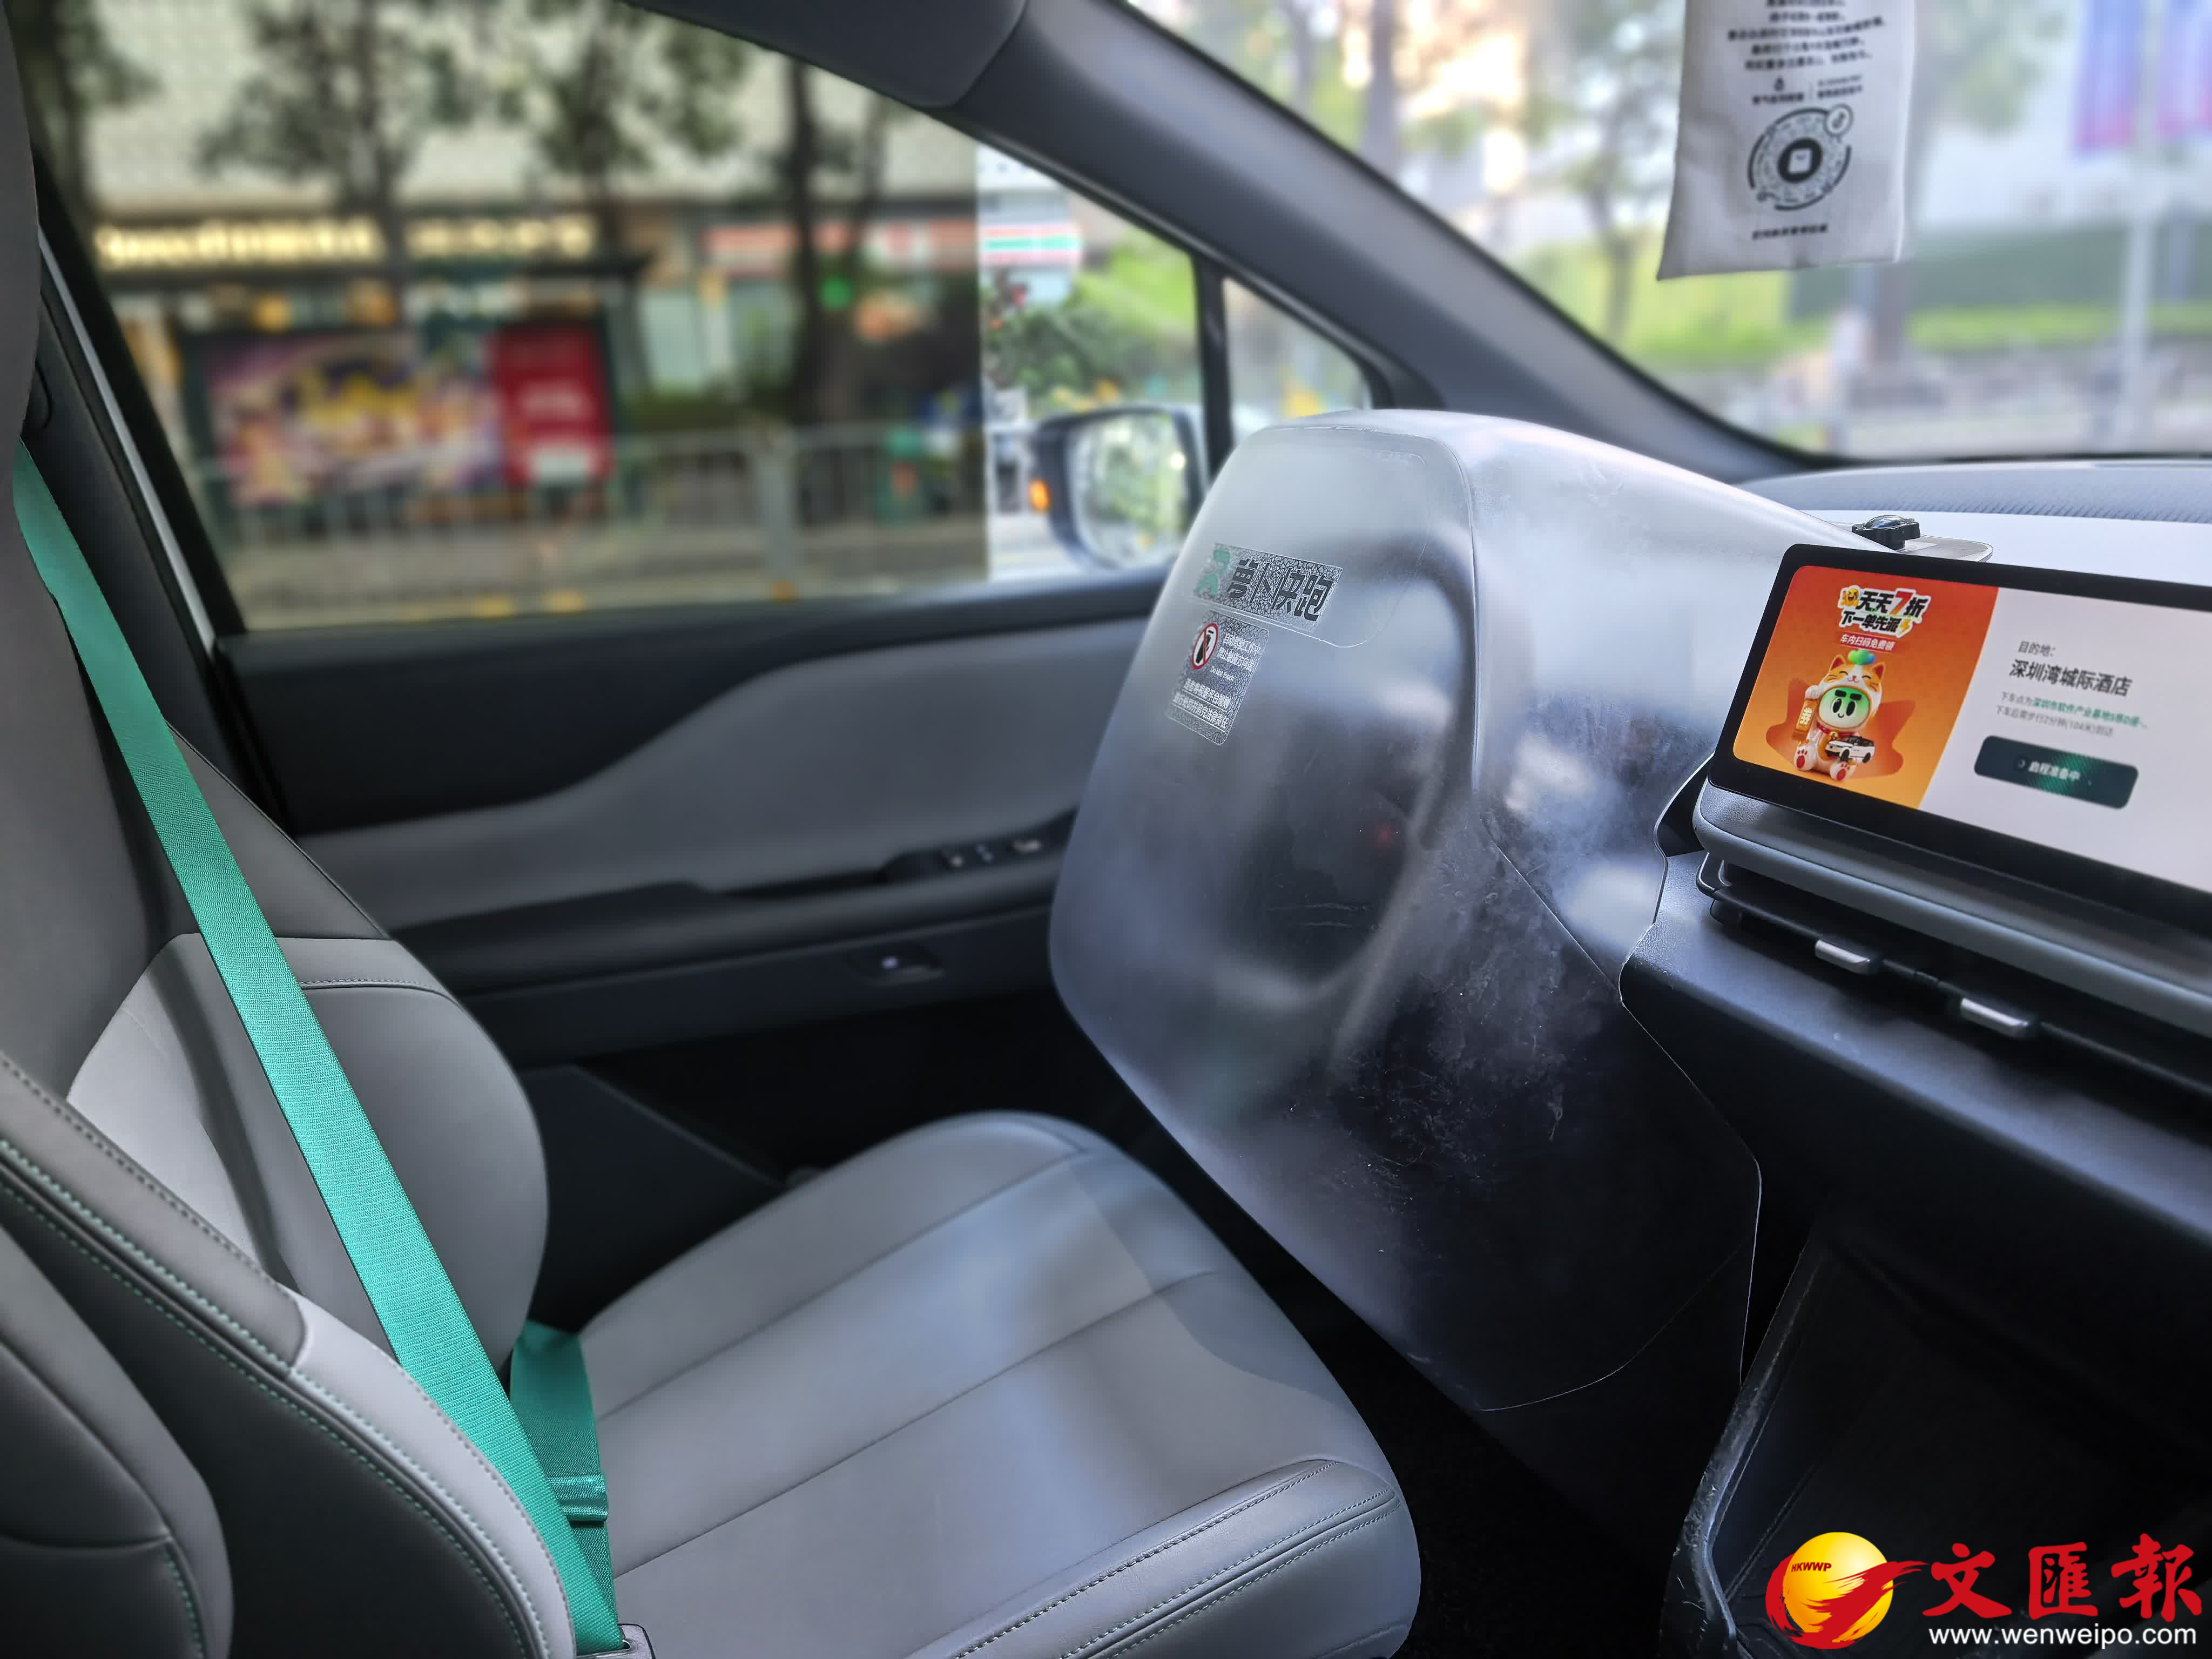
(香港文匯報記者 郭若溪)11月3日,百度AI Day·Apollo專場在深圳舉辦,百度首次對外發布面向物理AI的智能體驅動全模態世界模型——Apollo World,並推出行業首個世界模型「2+3」專業評判標準。該模型已深度應用於蘿蔔快跑無人駕駛全球化測試驗證,為行業破解自動駕駛安全、智能、規模發展難題,加速無人駕駛規模化落地。
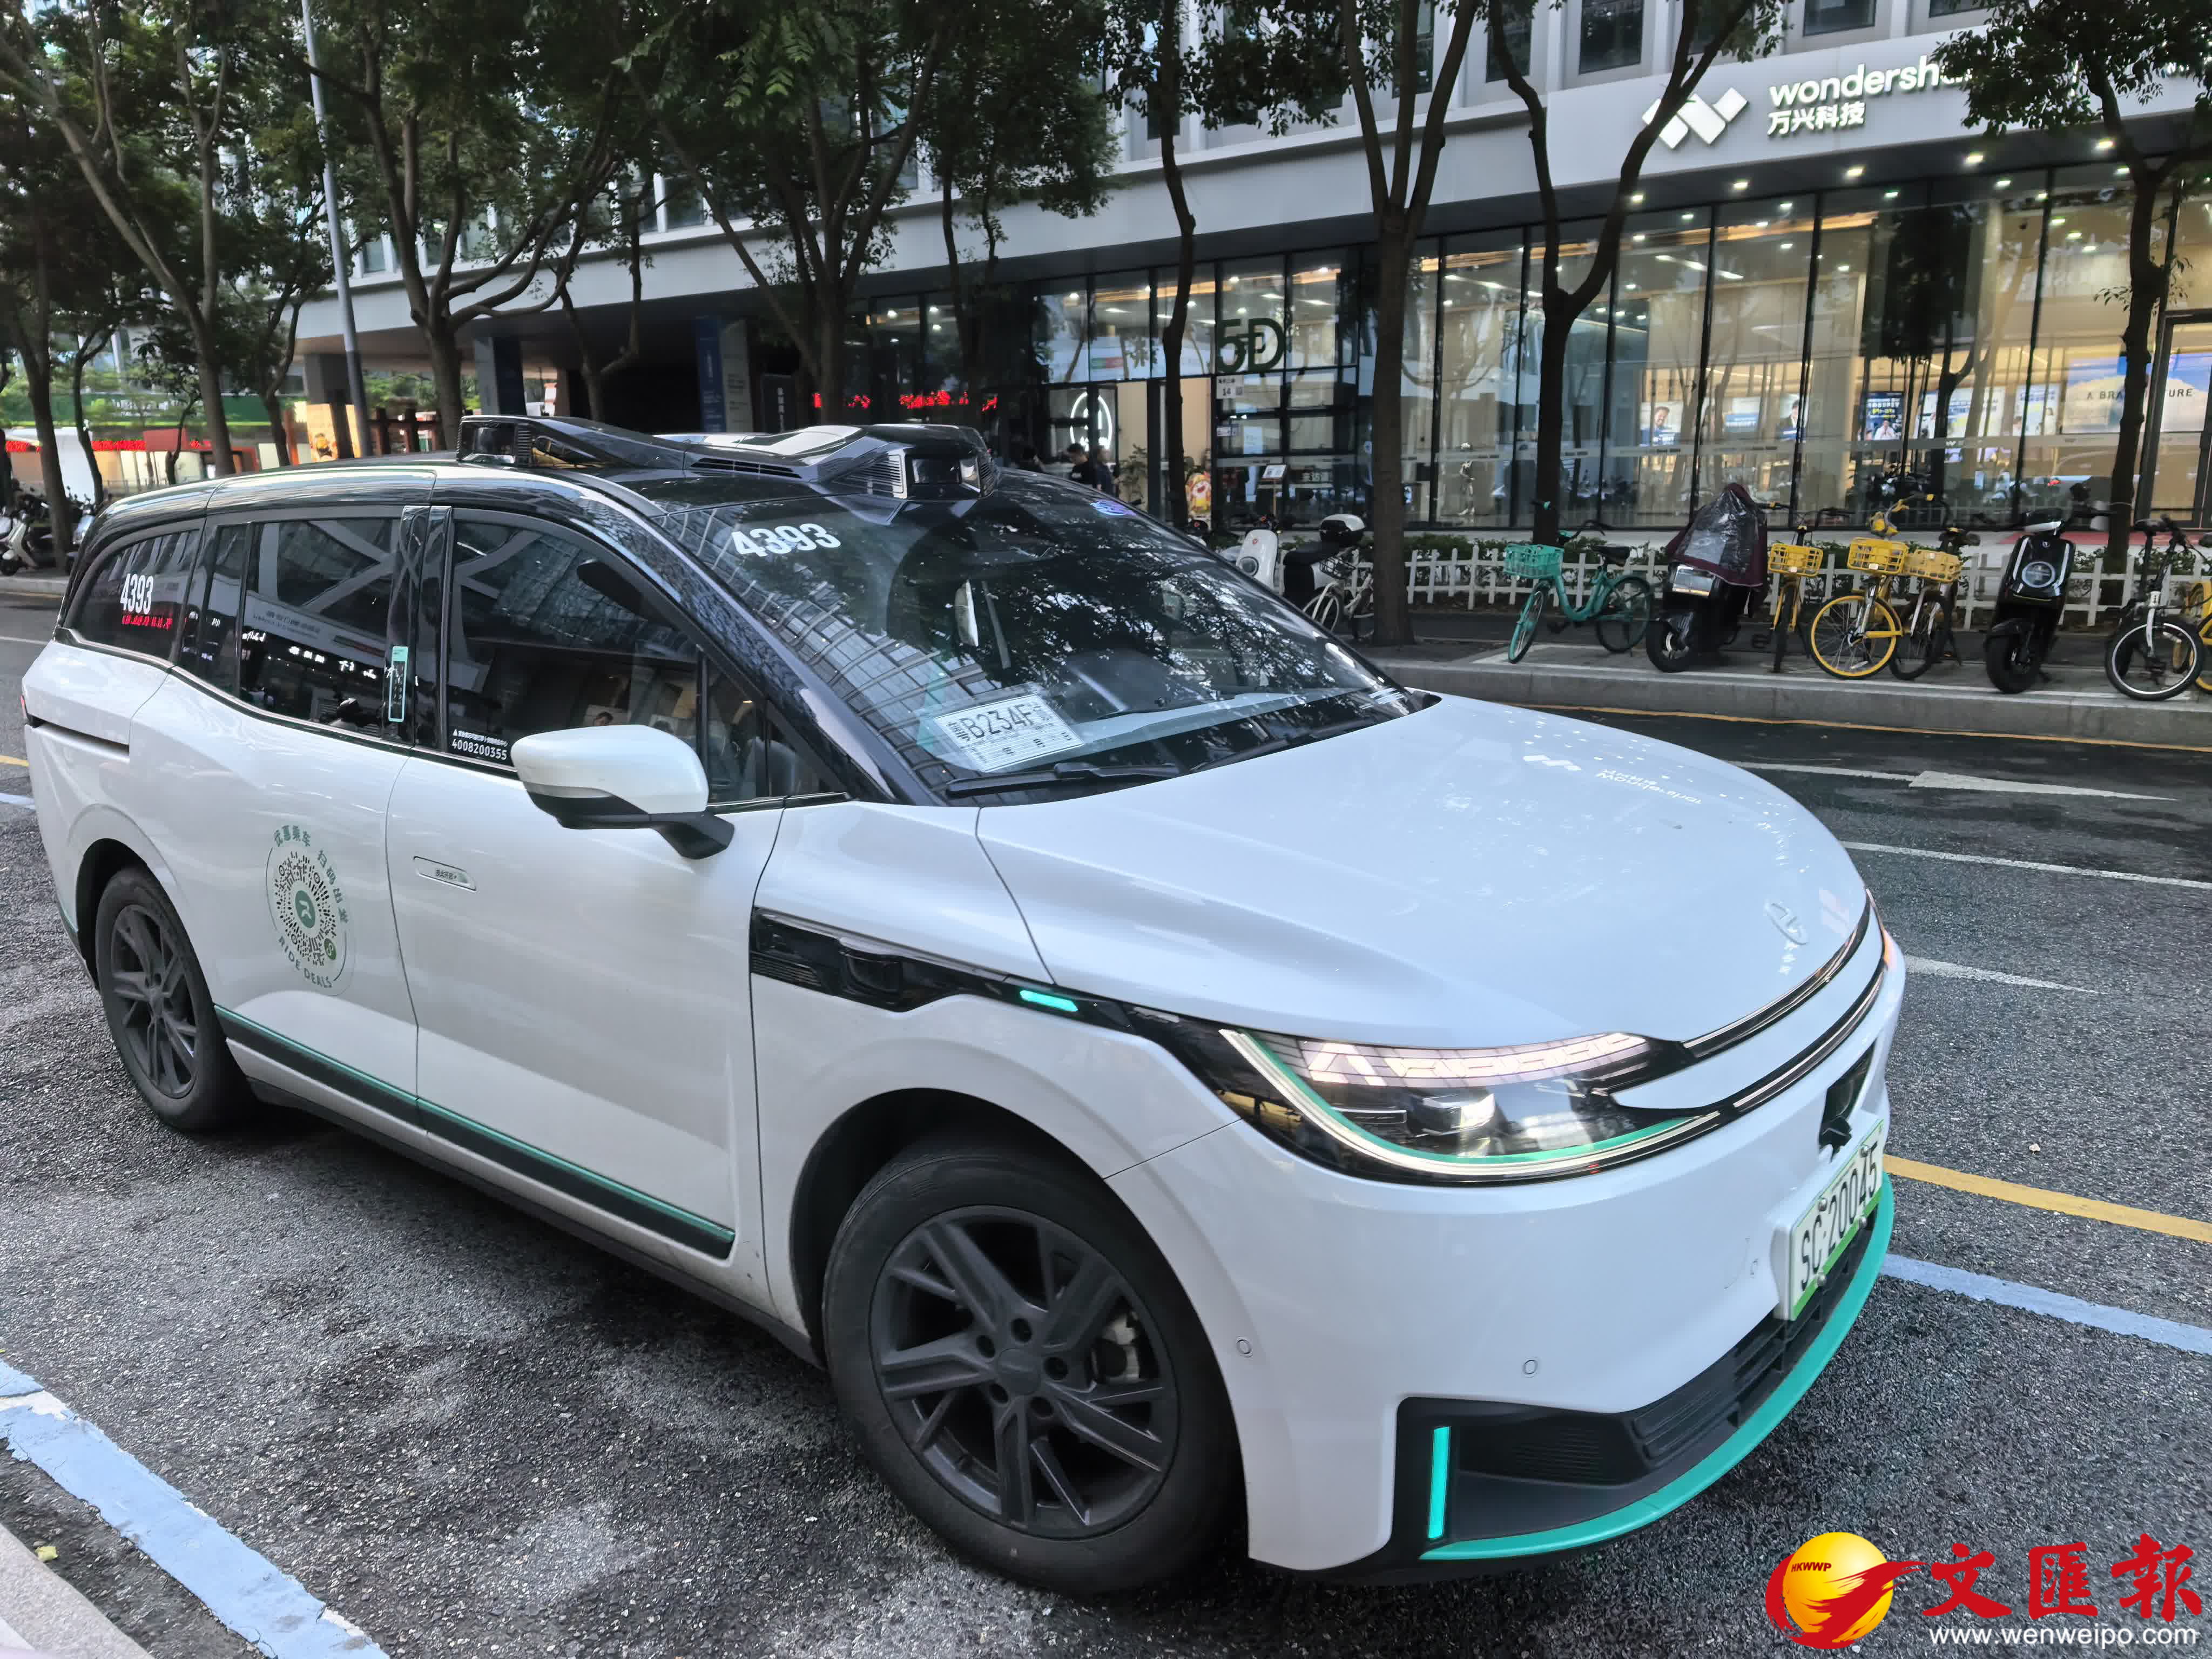
百度智能駕駛事業群組首席架構師王亮表示,自動駕駛世界模型的核心價值不在於渲染逼真畫面,而在於精準還原現實物理規律與因果邏輯,從「炫酷視頻畫師」升級為無人車安全能力的專業「考官」。作為國內唯一實現端到端L4級無人駕駛規模化運營的出行平台,蘿蔔快跑已積累超百萬公里全無人運營里程,依託Apollo World虛擬訓練體系,實現AI駕駛員的持續學習、迭代升級。
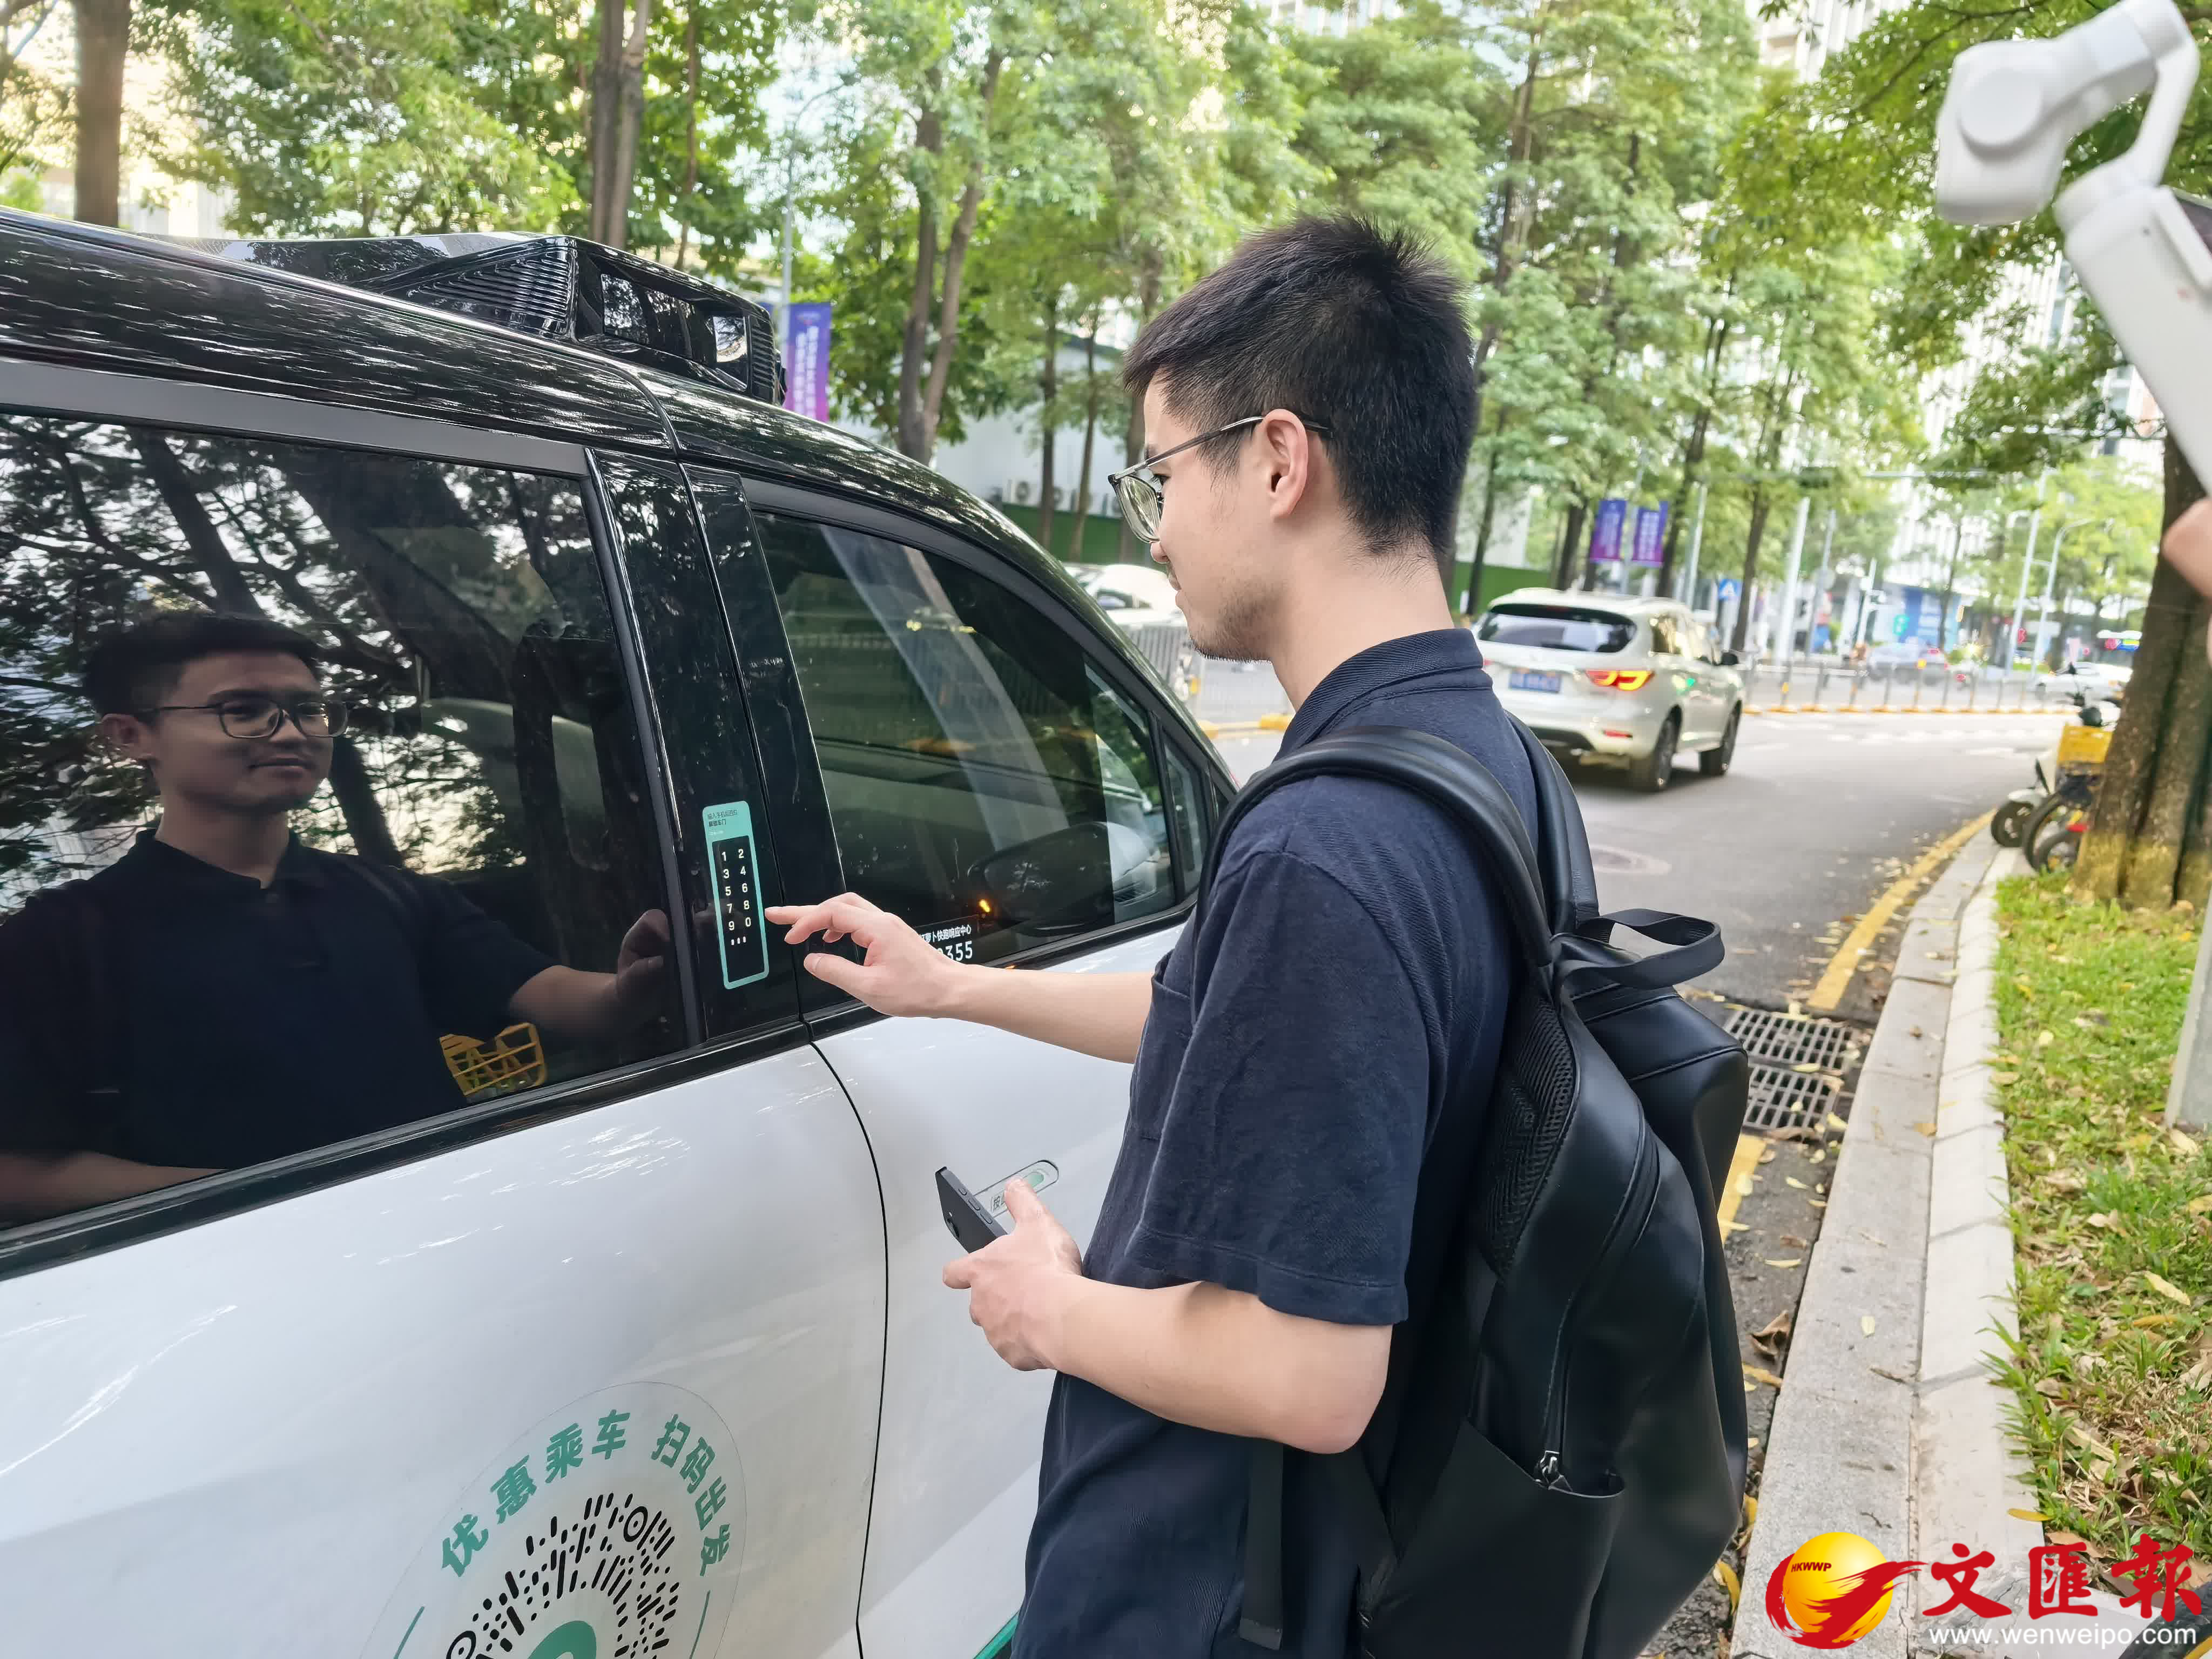
據百度智能駕駛世界模型負責人楊澤介紹,Apollo World突破傳統仿真局限,將虛擬城市內車輛、行人等所有交通參與者,建模為具備自主決策、動態交互能力的AI智能體,可實現任意起止點的全流程虛擬通行,生成海量真實、可變的虛擬出行場景。同時,該技術可跨界拓展至各類物理AI機器人場景,具備廣闊應用前景。
相較於傳統仿真技術,Apollo World測試效率實現量級躍升,單日虛擬路測里程可達十萬公里,相當於人工安全員實車連續測試三年的工作量,憑藉高效數據飛輪,推動智能駕駛行業邁入AGI新階段。
針對行業世界模型評判標準模糊的痛點,百度創新性提出「2+3」硬核評判體系,精準界定優質自動駕駛世界模型的核心標準。兩項基礎門檻為因果性與交互性,要求模型遵循現實時間邏輯推演未來場景,且能響應外部動作干預、動態改變環境狀態,杜絕畫面拚湊式生成。三項進階核心能力,分別是物理準確性、運行持久性與實時推理能力,確保虛擬場景貼合真實路況、長時間運行無數據漂移、低時延高效推演,保障虛擬訓練結果可真實落地實車。
依託智能體驅動、全模態感知、全行程閉環三大核心能力,Apollo World重構自動駕駛訓練模式。傳統仿真場景中交通參與者多為固定腳本道具,而在Apollo World虛擬城市中,所有交通主體可實時感知路況、自主調整行為,與無人車形成真實博弈交互,高度還原複雜真實路況。同時,模型可模擬激光雷達、相機等全維度傳感數據,完成決策、行駛、反饋的端到端閉環訓練,支持無人車完成接單、行駛、送達的完整真實出行任務。
長期以來,無人駕駛行業存在安全、智能、規模化發展的「不可能三角」,海量長尾場景難以通過實車測試全覆蓋,新區域落地試錯成本高、風險大。而Apollo World實現「AI教AI開車」,通過復刻真實複雜路況、生成全新極端場景,讓無人車在虛擬環境中完成海量極限測試,提前消化安全風險、降低落地成本。
強大的虛擬訓練能力,依託蘿蔔快跑海量真實路測數據支撐。目前,蘿蔔快跑已落地全球28座城市,累計完成超2300萬次出行服務,自動駕駛總里程突破3.5億公里,全無人里程超2.4億公里,同時布局左右舵海外市場。真實路況數據與虛擬模型迭代雙向賦能,形成高效技術閉環。
當前全球物理AI產業高速增長,市場規模有望從2025年的816億美元躍升至2033年的9604億美元。業內表示,百度Apollo World實現AI從「生成畫面」到「驗證行動」的技術跨越,為無人駕駛規模化、安全化、智能化發展樹立全新技術標杆,助力行業迎來真正的AGI智能駕駛時代。
 0
已點過讚




評論( 0 )
0 / 255