




科大首創具身感知機械臂「EmArm」擁人類級觸覺兼具情緒反應

- 普通話
- 廣東話

- 超大
- 大
- 標準
- 小
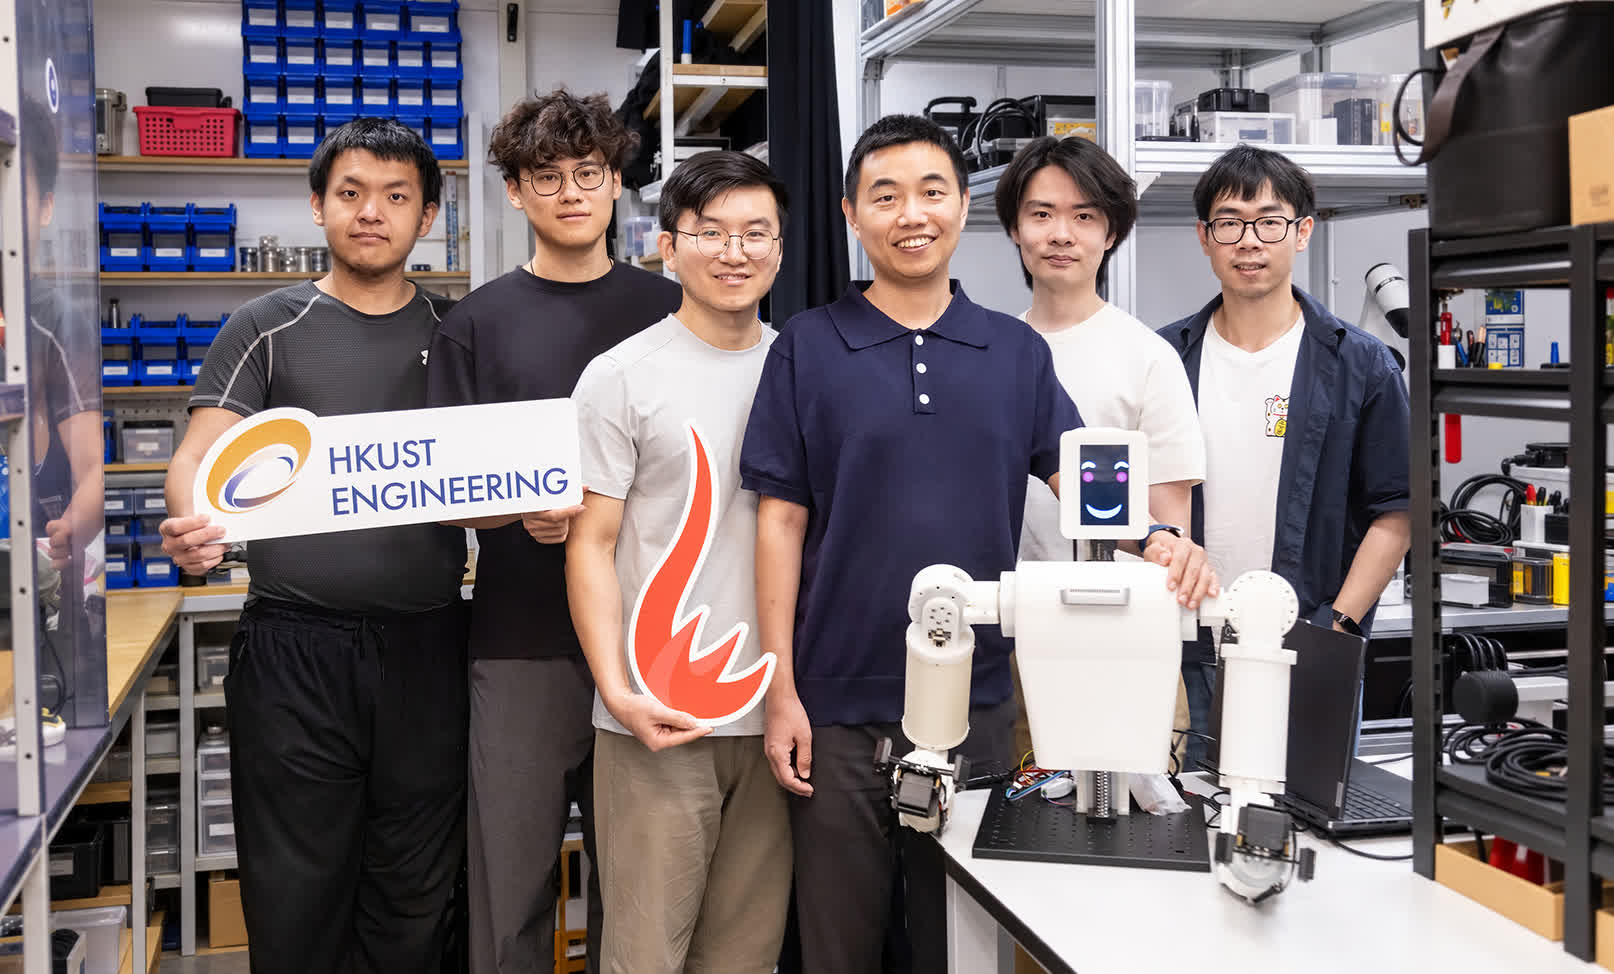
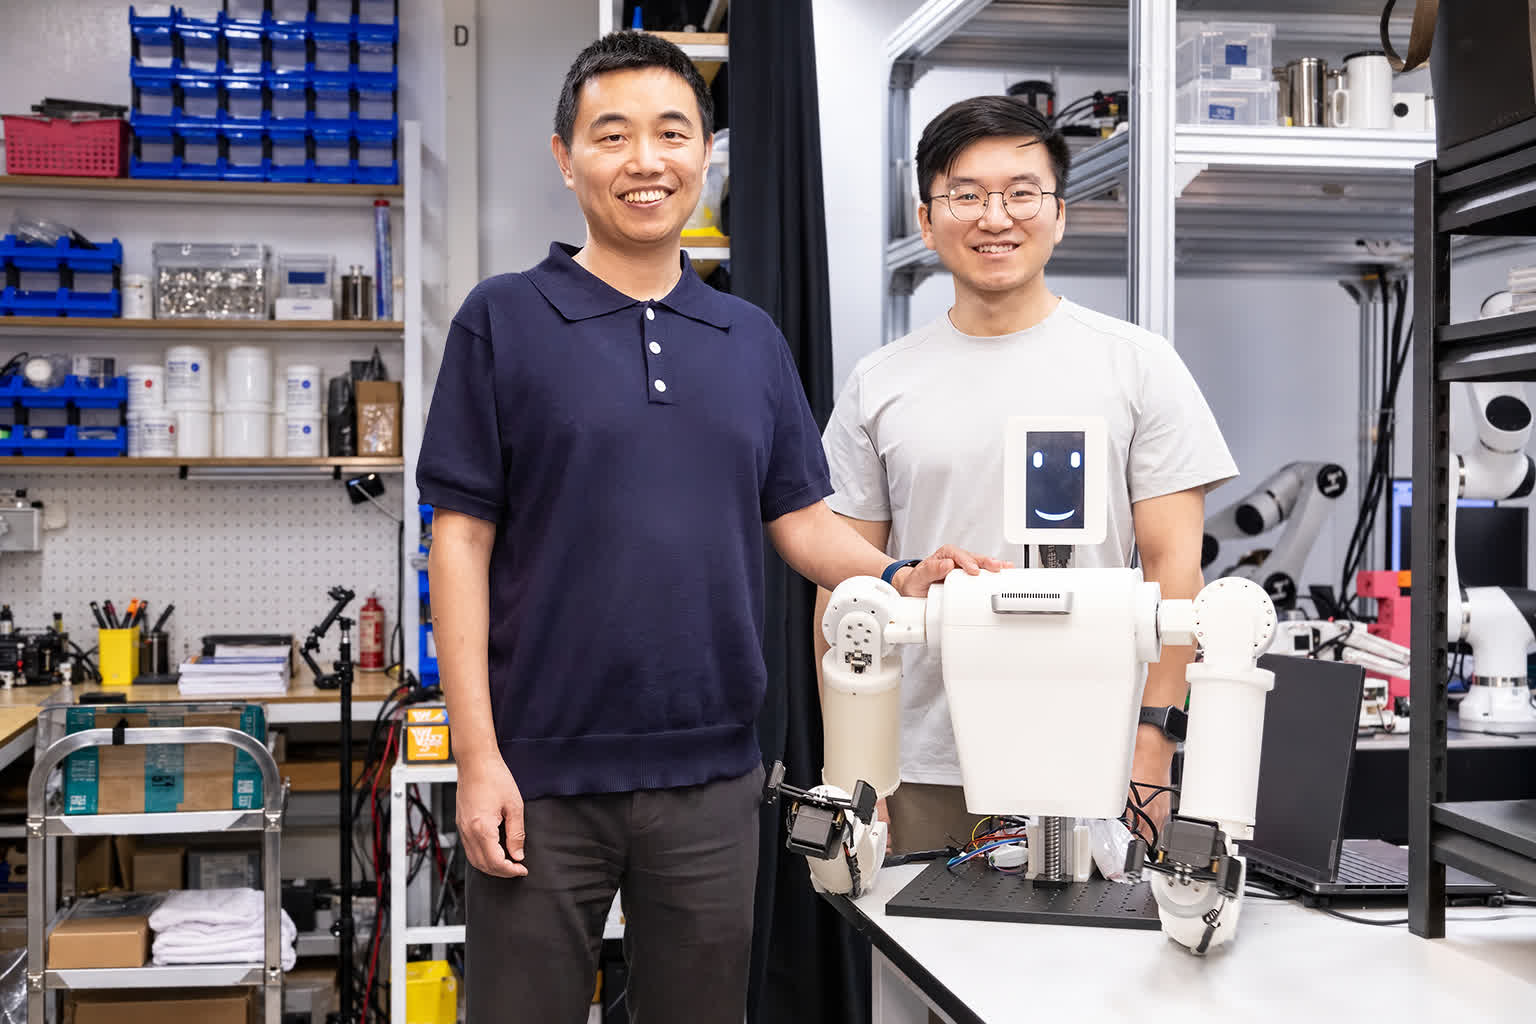
香港文匯報訊(記者 楊梓穎)在人工智能與機械人技術飛速發展的今天,「具身智能」已成為全球科技界的核心賽道。香港科技大學(科大)研究團隊日前成功研發出具備全手臂觸覺感知及自適應操控能力的具身感知驅動機械臂系統(EmArm)。該系統不僅能精準模擬人類觸覺,靈活操控物件,更能辨識如「搔癢」或「輕拍」等不同觸碰方式並即時作出情緒反應,標誌著機械人技術由「視覺主導」正式邁向「多模態融合」的新紀元。這項劃時代的研究由科大電子及計算機工程學系教授兼鄭家純機器人研究院副院長申亞京及其Mevita Robotics Lab團隊帶領,相關成果已發表於國際頂尖期刊《Nature Sensors》。
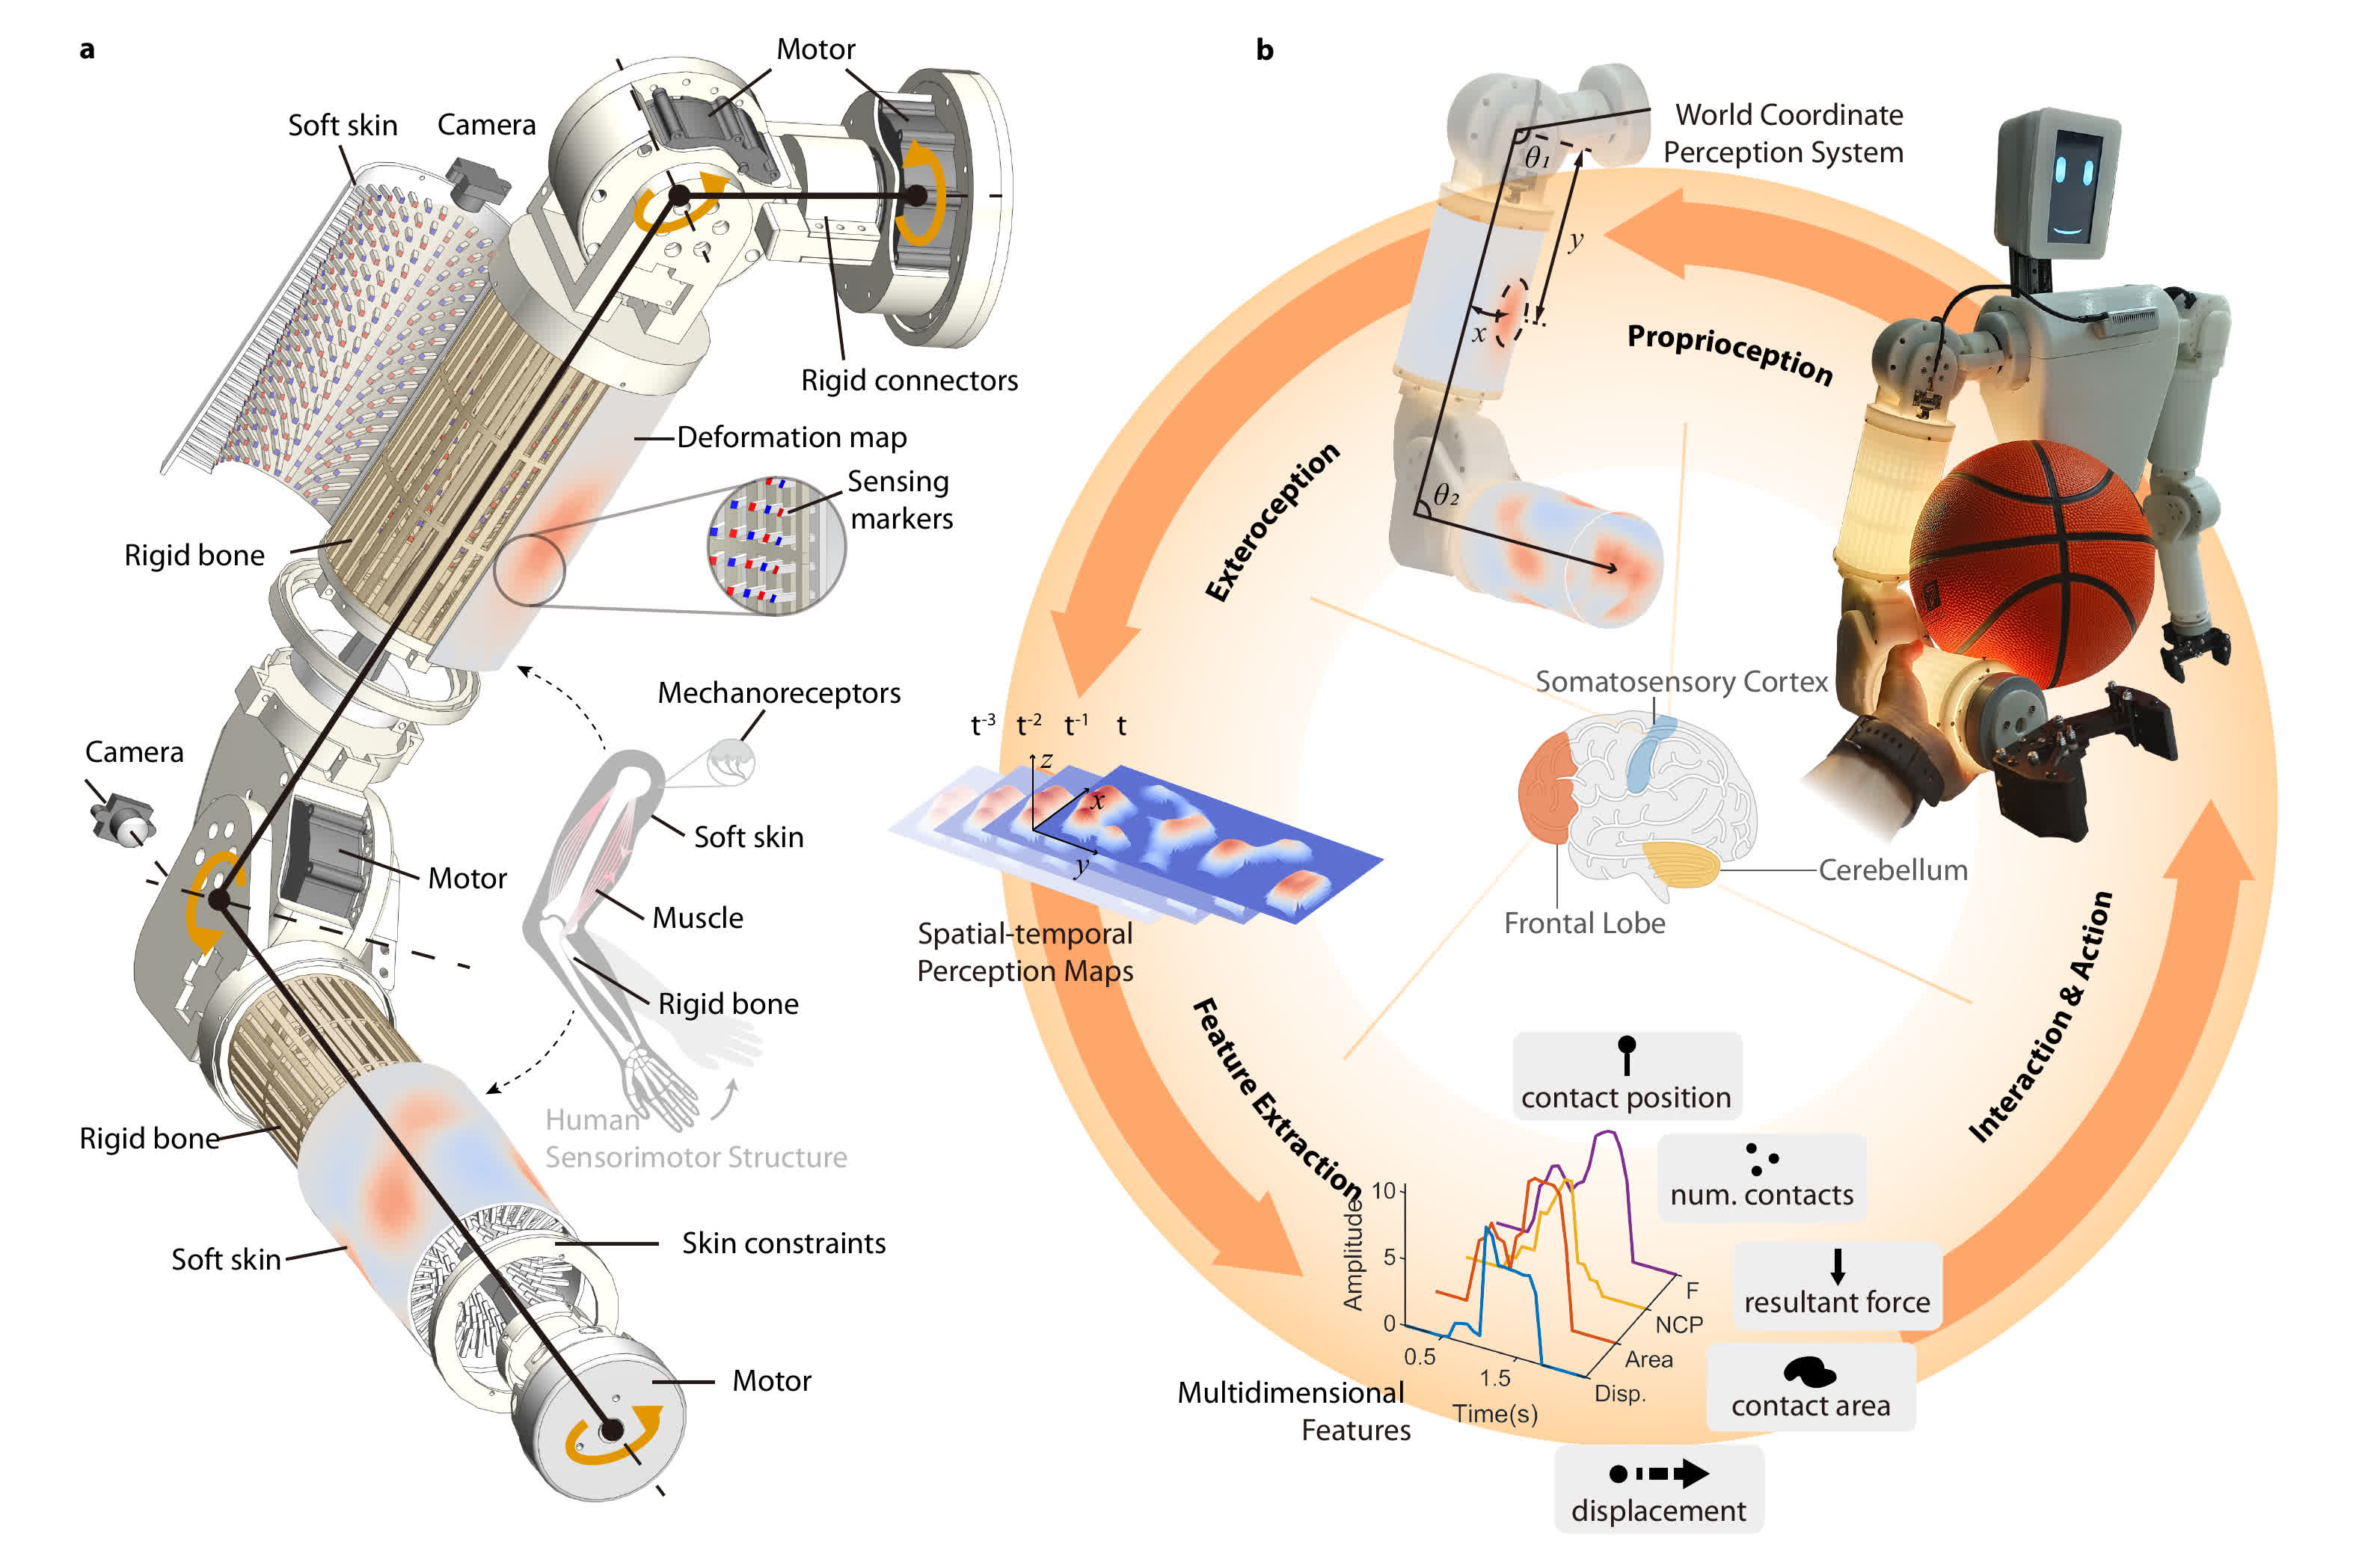
是次研發的「EmArm」受人體「骨骼-肌肉-皮膚」結構啟發,將大面積的柔軟光學觸覺皮膚無縫嵌入機械人骨架內部。其上臂和前臂覆蓋超過71,000平方毫米的觸覺皮膚,並透過內部亞毫米級攝影機分析受力分布。EmArm的觸覺感知能力極為驚人,空間解析度高達0.085毫米,足以媲美人體指尖皮膚;在分辨兩個獨立觸覺刺激點距離的兩點辨別閾值上,EmArm僅需18.2毫米,表現甚至超越人類手臂皮膚的30至50毫米範圍。此外,光學感知技術徹底解決了傳統電子皮膚複雜布線的痛點,使其對電磁、光線、溫度、濕度及聲學等五種環境干擾展現出極強的抵抗力,感知保真度高達97.9%。
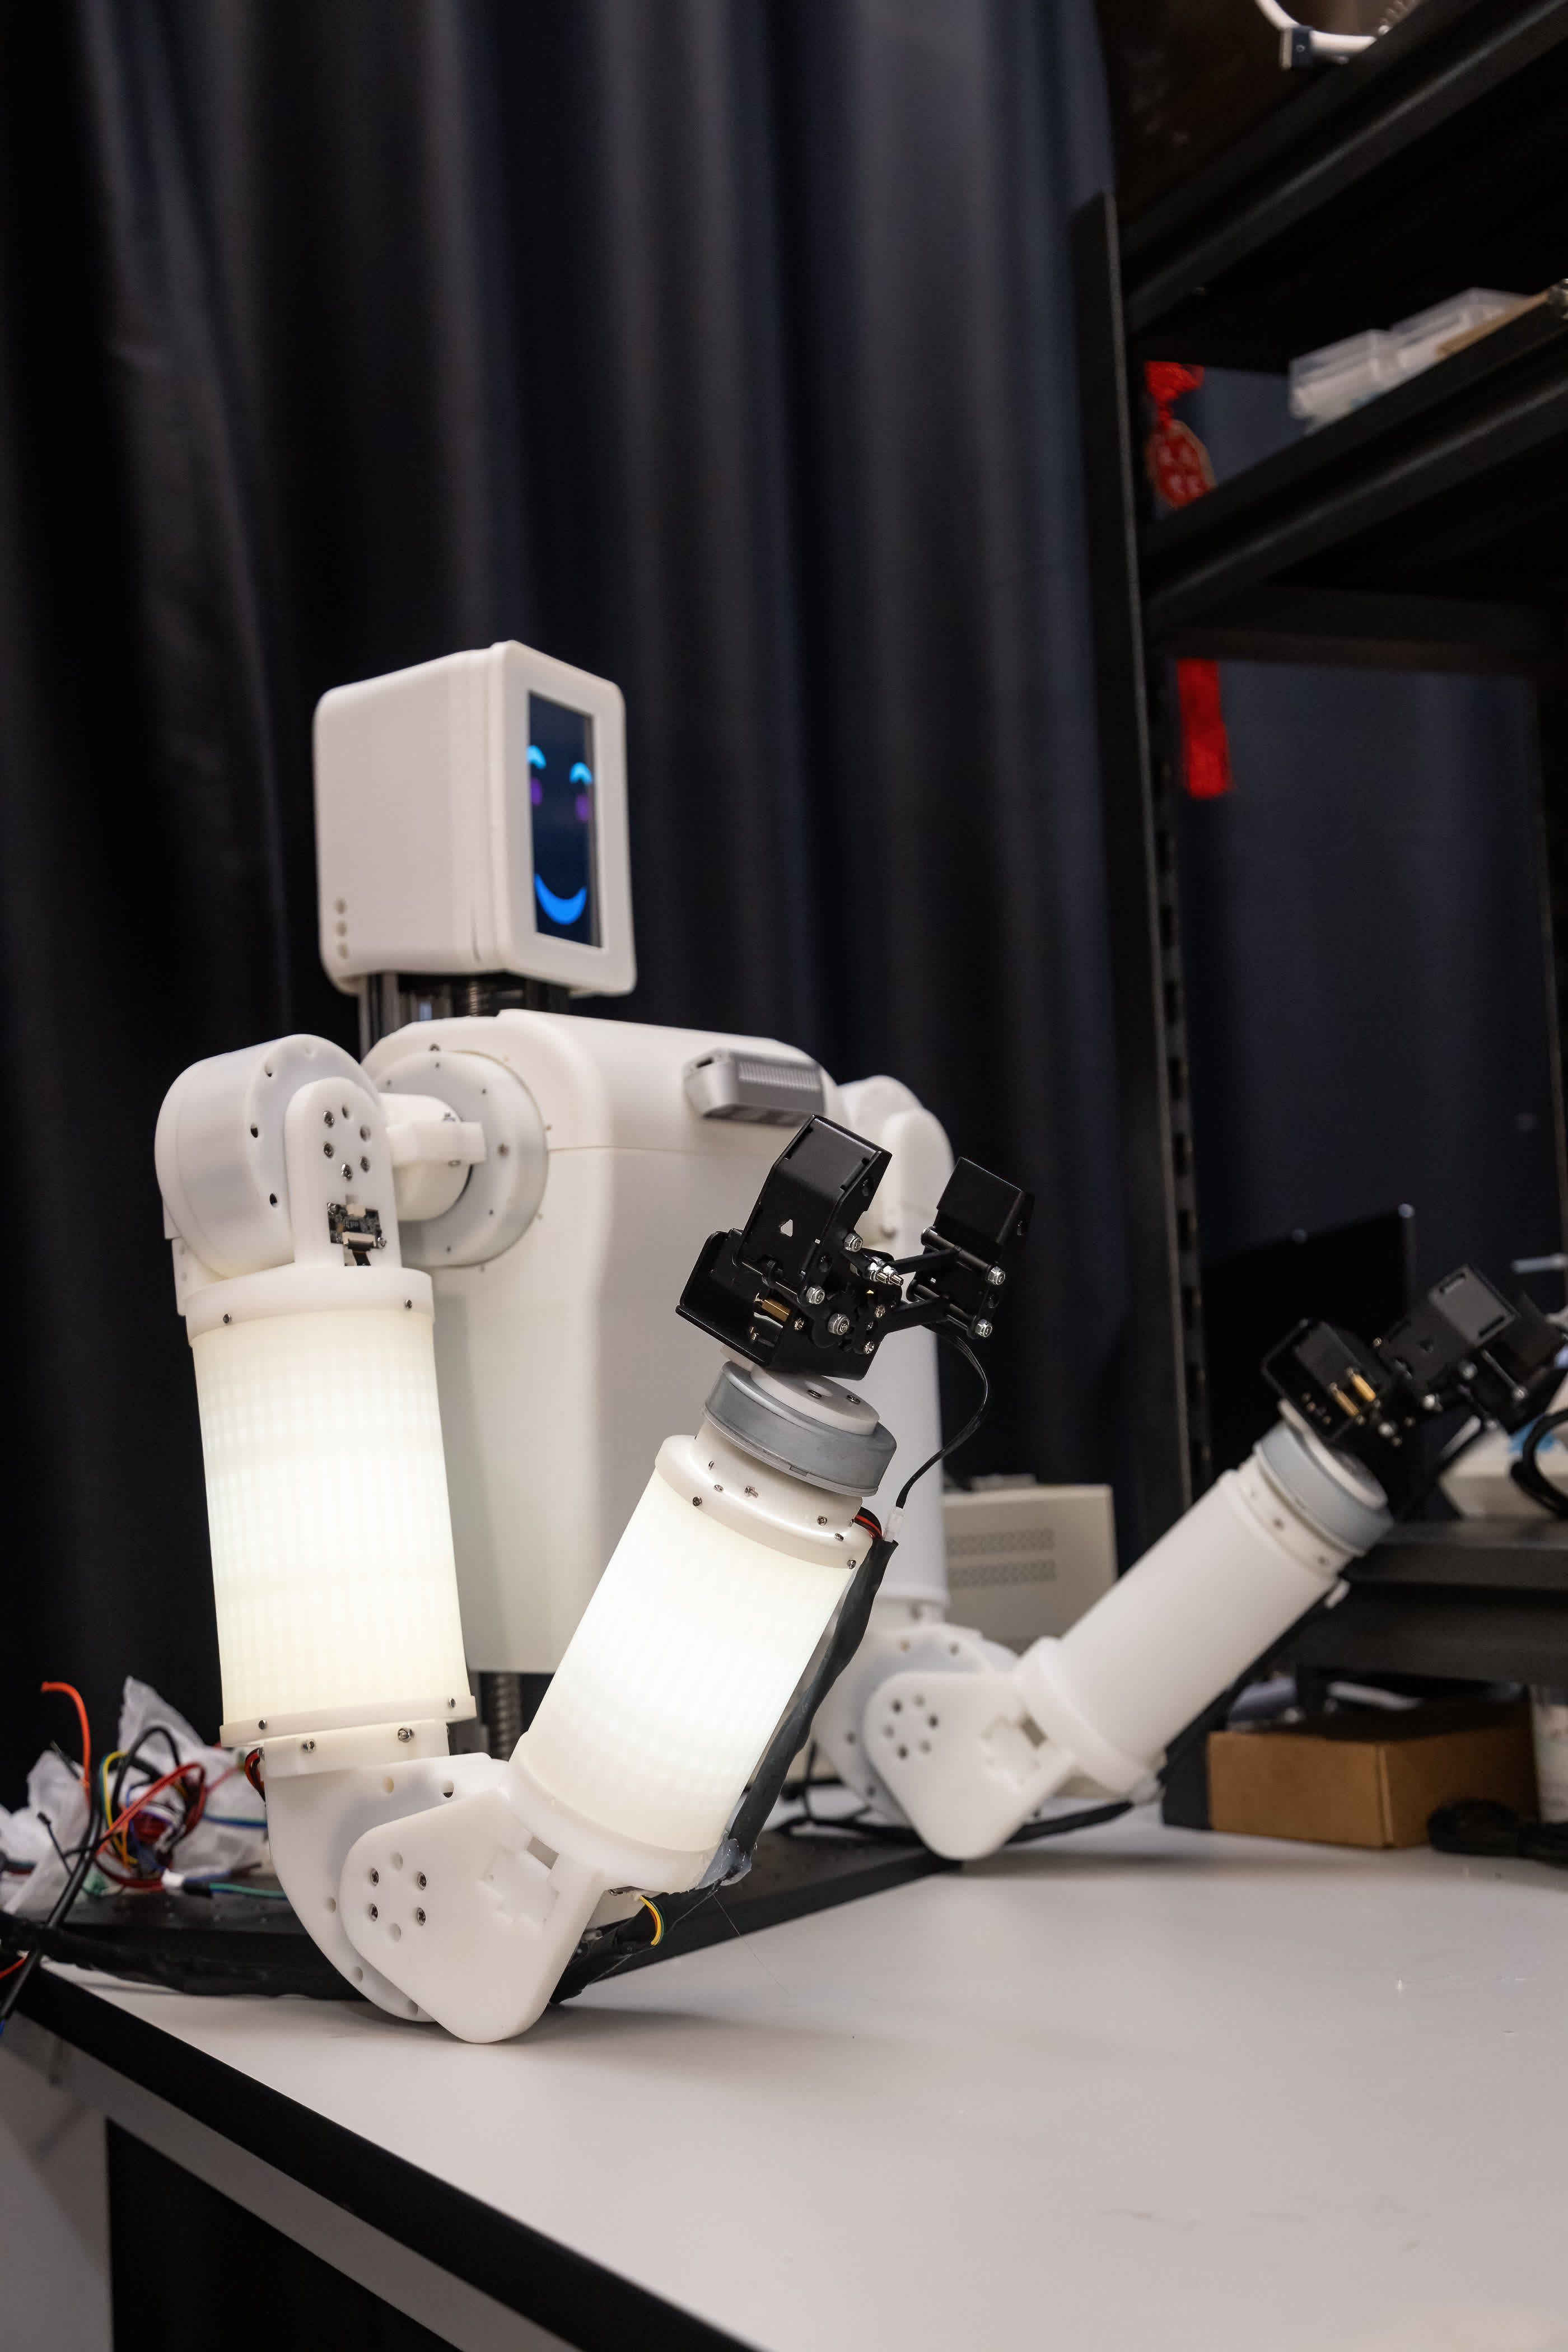
而加入柔軟皮膚並未對機械臂的高強度操作造成任何實際影響。研究顯示,EmArm的重複定位精準度與傳統機械臂相若,且能承受超過15公斤的壓力負載及7.35牛頓米(Nm)的扭轉負載,成功將全手臂觸覺與高強度精準驅動合而為一。
要讓機械人真正具備智能,關鍵在於數據處理。申亞京指出,面對高維度且隨時間變化的力場數據流,若單靠端到端學習,將耗費海量算力且難以實時運作。為此,團隊創新提出「感知-行動閉環」框架,將關節角度與外在觸感實時結合,提取接觸位置、力度等數據,直接回饋至運動控制系統,賦予機械臂自主決策的能力。
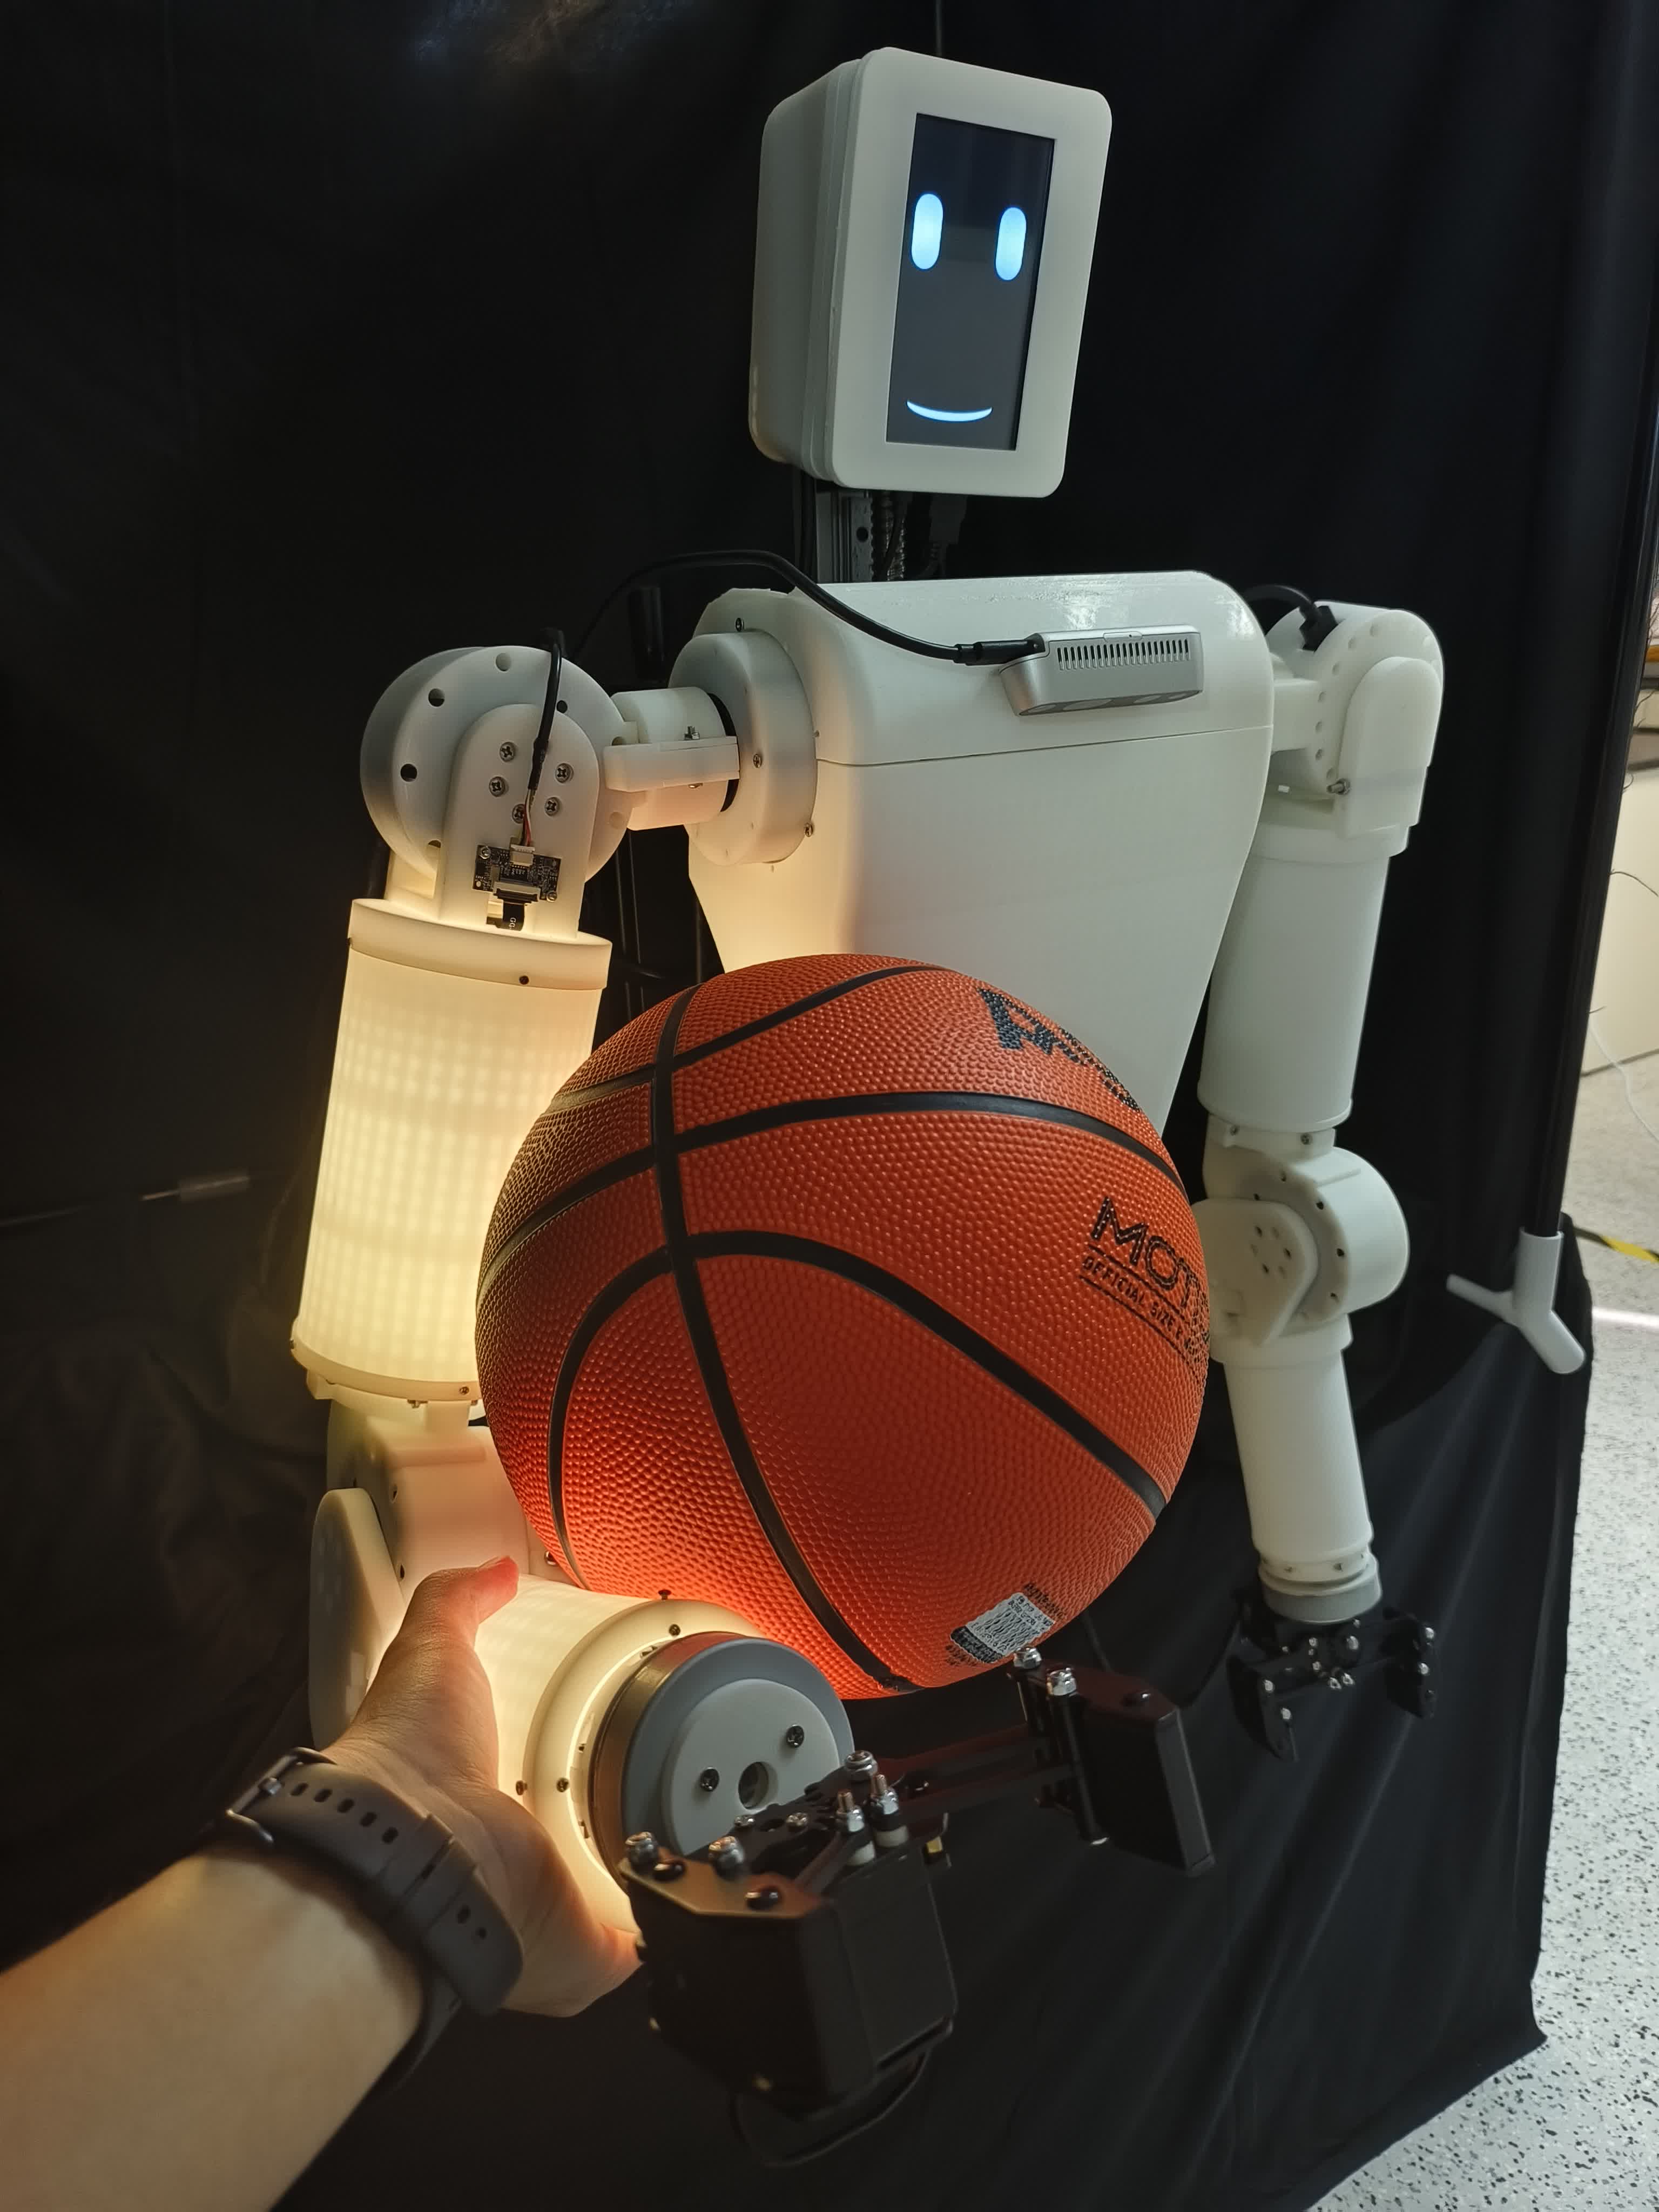
研究團隊透過三大場景展示了EmArm的龐大潛力。在人機互動方面,EmArm能精準識別「撫摸」、「捏」、「戳」、「搔癢」及「拍打」五種人類觸碰行為,辨識準確率高達99.8%,並能即時判斷意圖,給出「快樂」、「悲傷」、「好奇」、「害羞」或「憤怒」的表情反饋。在操控任務中,當面對放置偏離重心的籃球時,EmArm能透過觸覺反饋與力度控制,實時調整上臂與前臂力量,自主維持物件平衡。更具挑戰性的是軌跡重規劃,在視覺受遮擋的情況下,若有動態障礙物介入,EmArm能透過觸覺瞬間偵測、緊急煞停,並判斷障礙物性質以自主重新規劃繞行路線,確保操作安全。
研究團隊表示,EmArm的誕生打破了傳統機械人「外掛感知」的局限,走向「內生智能」。未來該架構有望進一步拓展至人形機械人的腿部及軀幹,為家居服務、工業製造及醫療輔助等領域的安全自適應互動奠定堅實的發展方向。此項目獲國家科技重大專項「腦科學與類腦研究」、廣東省基礎與應用基礎研究基金、香港創新科技署及大學科技初創企業資助計劃的鼎力支持。
 0
已點過讚




評論( 0 )
0 / 255